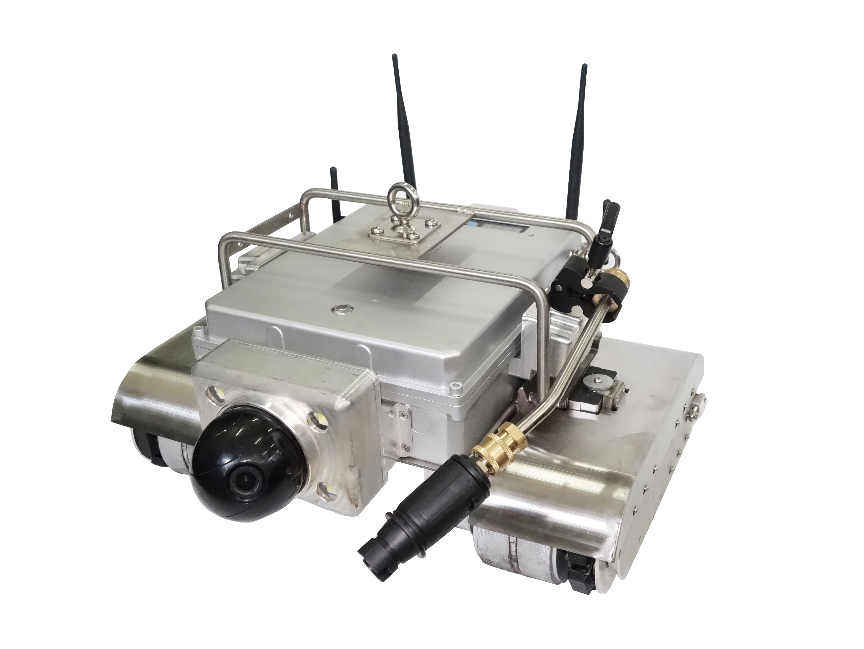
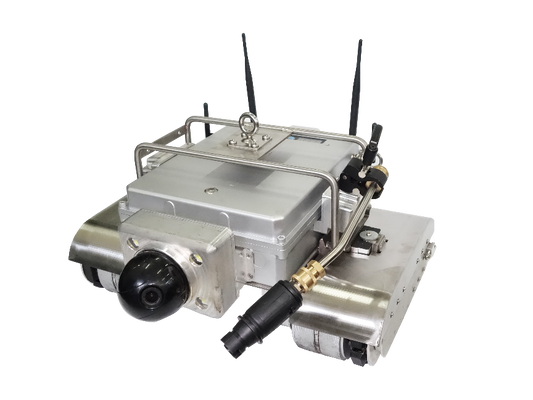
TG-M90 স্বয়ংক্রিয় EMAT প্রাচীর বেধ পরিমাপ পরিদর্শন ক্রলার
কাঠামোগত বর্ণনা
1.রোবটের দেহের গঠন

2কন্ট্রোল সিস্টেমের গঠন
2.১ কন্ট্রোল বক্স
2.২ নিয়ন্ত্রণ ব্যবস্থা
2.৩ ম্যানেজমেন্ট সিস্টেম সফটওয়্যার
স্মার্ট ইন্সপেকশন রোবট ম্যানেজমেন্ট সিস্টেম সফটওয়্যারটি টার্মিনাল কন্ট্রোল সিস্টেমে সংহত করা হয়েছে, যা রিয়েল-টাইম ইমেজ এবং বেধ পরিমাপ ডেটা পর্যবেক্ষণ, রোবট নিয়ন্ত্রণ,পথ পরিকল্পনা, এবং বেধ পরিমাপ তথ্য এবং গতিপথ বিবরণ রপ্তানি।
ব্যবহারের নির্দেশাবলী
3.১ ইনস্টলেশনের নির্দেশাবলী
①ক্যাবল সংযোগঃ
a) প্রথমত, নিয়ন্ত্রণ বাক্সটি রোবটের দেহের সাথে একটি ঘূর্ণনচক্র ব্যবহার করে সংযুক্ত করুন;
(খ) এরপর, কন্ট্রোল বক্সের চার্জিং পোর্টকে পাওয়ার সাপ্লাইতে সংযুক্ত করুন;
গ) কন্ট্রোল বক্স এবং রোবট উভয়ই ব্যাটারি দিয়ে সজ্জিত, যা একটি পাওয়ার উত্সের সাথে সংযুক্ত করে বা বেতার চার্জিং এবং ব্যবহার করে ব্যবহার করা যেতে পারে।
②পজিশনিং ডিভাইসের ইনস্টলেশনঃ
১) প্রথমত, রোবটের শরীরের উপরের অংশে অ্যান্টেনার ইন্টারফেসে দুটি কালো এন-টাইপ 2.4G ইউডাব্লুবি পজিশনিং অ্যান্টেনা ইনস্টল করুন।
২) এরপর রোবটের দেহের উভয় পাশে দুটি কালো SMA ইন্টারফেস 2.4G WIFI অ্যান্টেনা ইনস্টল করুন।
৩) অবশেষে, পরীক্ষার জন্য জল-শীতল প্রাচীরের চারটি কোণে একটি করে বেস স্টেশন স্থাপন করা হয়েছিল।
③পতন প্রতিরোধকের ইনস্টলেশনঃ
পতন প্রতিরোধক উচ্চতর ঝুলন্ত এবং কম ব্যবহার করা আবশ্যক। দুটি পতন প্রতিরোধক জল-শীতল দেয়াল উভয় পক্ষের পাইপ clamps উপর ঝুলন্ত হয়,এবং পতন বিরোধী অন্য প্রান্ত রোবট উপরে সমর্থন সংযুক্ত করা হয়.
ব্যবহারের আগে, দয়া করে নিশ্চিত করুন যে পতন প্রতিরোধকটি নিরাপদে সংযুক্ত এবং সঠিকভাবে কাজ করছে এবং লকটি 2-3 বার পরীক্ষা করুন (পরীক্ষা লকিং পদ্ধতিঃ স্বাভাবিক গতিতে নিরাপত্তা দড়িটি টানুন,এটি একটি "ক্লিক" শব্দ করা উচিত. সুরক্ষা দড়িটি শক্তভাবে টানুন, এটি লক করা উচিত। যখন আপনি এটি ছেড়ে দেন, সুরক্ষা দড়িটি স্বয়ংক্রিয়ভাবে পুনরুদ্ধার করা উচিত।সুরক্ষা দড়ি থেকে একটি ছোট অংশ বের করুন এবং তারপর এটি ছেড়ে দিন)যদি কোনো অস্বাভাবিকতা পাওয়া যায়, তা অবিলম্বে ব্যবহার বন্ধ করুন।
2অপারেটিং নির্দেশাবলী
2.১ পাওয়ার-অন টেস্ট
①রোবটের সহায়ক আলোর সুইচ রোবটের দেহে অবস্থিত। কাজ শুরু করার আগে, প্রথমে আলোর সুইচ চালু করুন।
②কন্ট্রোল বক্সের নীচে ডানদিকে " সুইচ " বোতামে ক্লিক করুন। কন্ট্রোল বক্সের তিনটি সবুজ নির্দেশক লাইট, "ওয়াক", "ম্যানুয়াল", এবং "পাওয়ার অন" জ্বলবে,যা প্রাথমিক অবস্থা এবং স্বাভাবিক পাওয়ার-অন নির্দেশ করে.
3.2.২ হাঁটা রোবট
①কীবোর্ড নিয়ন্ত্রণ
রোবটটি স্টার্টআপে ম্যানুয়াল কন্ট্রোল মোডে ডিফল্ট হয়। "ওয়াক" নির্বাচন করলে দ্রুত গতিতে চলতে সক্ষম হয়, যখন "টেস্ট" নির্বাচন করলে ধীর গতিতে চলতে সক্ষম হয়। রোবটটি এগিয়ে যাওয়ার জন্য নিয়ন্ত্রণ করা যেতে পারে,পিছনে, ঘুরুন, এবং কন্ট্রোল বক্সের শারীরিক দিকনির্দেশক কী ব্যবহার বন্ধ করুন ।
②সফটওয়্যার নিয়ন্ত্রণ
অপারেশন ইন্টারফেসে প্রবেশ করতে ম্যানেজমেন্ট সিস্টেম সফটওয়্যারের হোমপেজে "রোবট কন্ট্রোল" ক্লিক করুন।আপনি সফটওয়্যার মাধ্যমে সরানো রোবট নিয়ন্ত্রণ করতে পারেন এবং সমন্বয় সিস্টেমে রোবট এর আন্দোলন অবস্থান synchronously প্রদর্শন.
2.৩ পথের পরিকল্পনা
ম্যানেজমেন্ট সিস্টেম সফটওয়্যারের হোম পেজে "পথে পরিকল্পনা" ক্লিক করুন রোবটের হাঁটার রুট সেট করতে। তারপর রোবট স্বয়ংক্রিয়ভাবে পূর্বনির্ধারিত পথ ধরে চলতে পারে,এবং রোবট এর স্থানাঙ্ক পৃষ্ঠায় প্রদর্শিত হবে.
2.4 চাক্ষুষ পরিদর্শন
①ভিজ্যুয়াল ইন্সপেকশন সিস্টেম মূলত দুটি অংশ নিয়ে গঠিত। এটি একটি সমন্বিত নকশা গ্রহণ করে, যা বিভিন্ন দিক থেকে তিনটি প্যানোরামিক ভিউ এবং একটি ক্লোজ-আপ ভিউয়ের একযোগে আউটপুট সক্ষম করে,প্যানোরামিক লিঙ্কিং কার্যকারিতা সমর্থনক্লিউ-আপ ক্যামেরার প্যান-টিল্ট-জুম (পিটিজেড) একটি কন্ট্রোল বক্সের মাধ্যমে সামঞ্জস্য করা হয় এবং জুম করা হয়, যা ইমেজের কেন্দ্রে পরিদর্শন এলাকা স্থাপন করে।ইনফ্রারেড আলোর ব্যাসার্ধ 10 মিটার পর্যন্ত পৌঁছতে পারে. সর্বোচ্চ রেজোলিউশন এবং ফ্রেম রেট 1920×1080@30fps পর্যন্ত পৌঁছতে পারে।
②প্রধান সিস্টেম সফটওয়্যার রিয়েল টাইমে পরিবেশগত চিত্র এবং বেধ পরিমাপের তথ্য প্রদর্শন করতে পারে।সফটওয়্যার ইন্টারফেসে প্যান-টিল্ট কন্ট্রোল বোতামে ক্লিক করে ক্যামেরার 360 ° ঘূর্ণন এবং বৈদ্যুতিক ফোকাস নিয়ন্ত্রণ করে, স্থানীয় এলাকার বৃহত্তর পর্যবেক্ষণের জন্য প্রয়োজনীয়তা পূরণ করে। "উইন্ডো বিচ্ছেদের সংখ্যা" ক্লিক করলে আপনি এক বা একাধিক ক্যামেরা দ্বারা ক্যাপচার করা চিত্রগুলি প্রদর্শন করতে নির্বাচন করতে পারবেন।
③রোবটের শরীরের উপর আলোর সুইচ স্থাপন করা হয়েছে। যখন এটি চালু করা হয়, তখন অন্ধকার পরিবেশে রোবটের অপারেটিং অবস্থা এবং রুট পর্যবেক্ষণ করা সহজ হয়।
④পরিদর্শন চলাকালীন, আপনি ত্রুটির ছবি এবং ভিডিও তোলার জন্য "ছবি ক্যাপচার করুন" বা "রেকর্ডিং শুরু করুন" ক্লিক করতে পারেন।বেধ পরিমাপের তথ্য, এবং ট্র্যাজেক্টরির বিবরণ।
3.2.5 বৈদ্যুতিন চৌম্বকীয় অতিস্বনক বেধ পরিমাপ
①কন্ট্রোল বক্সে "টেস্ট" বোতামে ক্লিক করুন, এবং রোবটটি বেধ পরিমাপের মোডে প্রবেশ করবে।
②রোবট শরীর একটি অতিস্বনক বেধ পরিমাপ মডিউল দিয়ে সজ্জিত, যা সংযোগকারী এজেন্ট প্রয়োজন হয় না এবং workpiece পৃষ্ঠ কোকিং আছে করতে পারবেন,২ মিলিমিটারের কম উড়ন্ত মরিচা এবং অসামঞ্জস্য ; এটি ক্রমাগত এবং দ্রুত প্রাচীর বেধ পরিমাপ করতে পারে এবং এটি নিয়ন্ত্রণ বাক্সে স্থিতিশীলভাবে আউটপুট করতে পারে।
③পরিদর্শন অপারেশনের সময়, রোবট শরীরের বেধ সেন্সর বিভিন্ন স্পেসিফিকেশনের জল-শীতল দেয়াল টিউবগুলির সাথে মানিয়ে নিতে পারে,এবং বিভিন্ন ব্যাসের জল-শীতল প্রাচীর টিউব অবিচ্ছিন্ন বেধ পরিমাপ উপলব্ধি.
④বেধ পরিমাপ তথ্য রিয়েল টাইমে কন্ট্রোল বক্স পর্দায় প্রদর্শিত হতে পারে, এবং বেধ পরিমাপ তথ্য এছাড়াও ঐতিহাসিক তথ্য অনুসন্ধান সমর্থন করে।
3.2.6 চিহ্নিতকরণ ফাংশন
যখন কোনও অস্বাভাবিকতা সনাক্ত করা হয়, তখন চিহ্নিতকরণ ফাংশনটি ব্যবহার করে পাইপ প্রাচীরের পৃষ্ঠের উপর পেইন্ট স্প্রে করা যেতে পারে যাতে ত্রুটি পয়েন্টটি দ্রুত সনাক্ত করা যায় এবং মেরামত করা যায়।
3.2.7 সুনির্দিষ্ট অবস্থান ব্যবস্থা
রোবট চ্যাসি একটি পাইপ স্বীকৃতি মডিউল দিয়ে সজ্জিত করা হয়। যখন রোবটের গতিপথটি ধনাত্মক এক্স-অক্ষের দিকে থাকে, তখন এটি যে পাইপটি অতিক্রম করে তার জন্য গণনা 1 বৃদ্ধি পায়;যখন রোবটের গতিপথ নেতিবাচক এক্স-অক্ষের দিকের হয়এই গণনা মডিউলটি প্রতিটি বেধ পরিমাপের ডেটা সেট অনুসারে পাইপের অবস্থান সনাক্ত করতে পারে,বেধ পরিমাপের তথ্য এবং গতিপথের সঠিক অবস্থান অর্জন.
3.2.8 উচ্চ চাপের পানি পরিষ্কার
রোবট শরীর একটি উচ্চ চাপ জল পরিষ্কার মডিউল দিয়ে সজ্জিত করা হয় উচ্চ চাপ জল পরিস্কার সিরাল বিভাগে, সোজা বিভাগে, এবং জল-শীতল প্রাচীরের কুলুঙ্গি ছাই hopper উপর সঞ্চালন করতে.চাপ 10 এমপিএ পর্যন্ত পৌঁছতে পারে, যা পৃষ্ঠের ধুলো এবং কক্স অপসারণের জন্য ব্যবহৃত হয়, পরবর্তী পরিদর্শন কর্মের ভিত্তি স্থাপন করে।পরিষ্কার সুইচ উচ্চ চাপ জল পাম্প উপর অবস্থিত.
উচ্চ চাপের জল বন্দুক এবং জল পাইপ একটি ক্রেট দ্বারা রোবটের সামনের ডান দিকে সংযুক্ত করা হয়, এবং জল পাইপ জল পাম্প সংযুক্ত করা হয়। যখন উচ্চ চাপ জল পাম্প চালু করা হয়,জল বন্দুক নল প্রাচীর পৃষ্ঠ পরিষ্কার করতে জল-শীতল প্রাচীর নল ব্যাংক বরাবর রোবট সঙ্গে সরানো.
3.3 ত্রুটি এবং সমাধান
①বৈদ্যুতিক ভুল
রোবটগুলি সার্কিট বোর্ডের ক্ষতি, মোটর ব্যর্থতা, এবং তারের ভাঙ্গার মতো ত্রুটির সম্মুখীন হতে পারে। এই ত্রুটিগুলি রোবটকে ত্রুটিপূর্ণ বা পড়ে যেতে পারে,যেমন রোবট নিয়ন্ত্রণহীন হয়ে উঠছে, কন্ট্রোল বক্স চালু হলে সাড়া দেয় না, কন্ট্রোল বক্স পাওয়ার গ্রহণ করতে ব্যর্থ হয়, কোনও চিত্র সংক্রমণ হয় না এবং বেধ পরিমাপের ডেটা স্বাভাবিকভাবে ফিড হয় না।
সমাধানঃ ক্ষতিগ্রস্ত অংশটি পরীক্ষা করুন এবং এটি প্রতিস্থাপন করুন।
②ভুল বেধ পরিমাপের তথ্য
কারণঃ জল-শীতল দেয়াল থেকে চুম্বকীয় গুঁড়াটি জলের সাথে জালিয়াতি করতে পারে, যার ফলে বেধের পরিমাপগুলি ভুল হতে পারে।
সমাধানঃ বেধগামী জোন্ড পরিষ্কার করুন। যদি সমস্যা অব্যাহত থাকে, বেধগামী জোন্ডার নিজেই ত্রুটিপূর্ণ কিনা তা পরীক্ষা করার জন্য একাধিক পরীক্ষা করুন।
③সফটওয়্যার ত্রুটি
সিস্টেম সফটওয়্যার প্রোগ্রাম ক্র্যাশ, ডেটা ক্ষতি, বা সফটওয়্যার আপডেট ব্যর্থতা সম্মুখীন হতে পারে, যা রোবট ত্রুটিপূর্ণ কাজ করতে বা নেটওয়ার্কের সাথে সংযোগ করতে অক্ষম হতে পারে।
সমাধানঃ সফটওয়্যারটি পুনরায় ইনস্টল করুন, ব্যাকআপ ডেটা পুনরুদ্ধার করুন এবং নেটওয়ার্ক সংযোগ পরীক্ষা করুন।
4. প্রযুক্তিগত পরামিতি এবং কর্মক্ষমতা সূচক
রোবটের দেহ
মাত্রাঃ 490mm*483mm*249mm
ওজনঃ ২৭.৫ কেজি
সর্বাধিক লোডঃ ৪০ কেজি
পাওয়ার সাপ্লাইঃ DC48V, 12Ah (AC220V)
ক্যামেরা: ১৯২০*১০৮০
সর্বাধিক হাঁটার গতিঃ ৫ মি/মিনিট
বেধ পরিমাপের হাঁটার গতিঃ ২ মিটার/মিনিট
পজিশনিং সঠিকতাঃ ±2cm
সেখান থেকে ঘুরতে পারে
জলরোধী রেটিংঃ IP65
ঢালের কোণঃ ১২০°
পরিষ্কারের চাপঃ ১০ এমপিএ
বেধ পরিমাপের পরামিতি
পরিমাপ পরিসীমাঃ ০।8🙏৩০০ মিমি
বেধ পরিমাপের নির্ভুলতাঃ 0.1mm
5প্যাকিং লিস্ট
|
সিরিয়াল নম্বর
|
উপাদান নাম
|
পরিমাণ
|
সিরিয়াল নম্বর
|
উপাদান নাম
|
পরিমাণ
|
|
1
|
রোবটের দেহ
|
১টি
|
10
|
উচ্চ চাপের জল বন্দুক, জল নল
|
১ সেট
|
|
2
|
কন্ট্রোল বক্স
|
১টি
|
11
|
রোবট
প্রধান প্যাকেজিং বক্স
|
1
|
|
3
|
কন্ট্রোল বক্স
৪৮ ভোল্ট চার্জার
|
1
|
12
|
উচ্চ চাপের জল বন্দুকের প্যাকেজিং বক্স
|
1
|
|
4
|
অন্টোলজি
২৪ ভোল্ট চার্জার
|
1
|
13
|
প্যাকেজিং বক্স
|
1
|
|
5
|
২ মিটার সংযোগের তার
|
১টি পয়েন্ট
|
14
|
মাউস
|
1
|
|
6
|
সংযোগ ক্যাবল + রোল
|
১ সেট
|
15
|
অবস্থান বেস স্টেশন চার্জার
|
2
|
|
7
|
ইউডব্লিউবি পজিশনিং বেস স্টেশন
|
4
|
16
|
প্রোডাক্ট ম্যানুয়াল
পণ্য প্যাকেজিং তালিকা
|
১ কপি
|
|
8
|
পতন প্রতিরোধক
|
২টি সেট
|
১৭
|
প্রোডাক্ট সার্টিফিকেট
|
১ কপি
|
|
9
|
উচ্চ চাপের জল স্প্রে ডিভাইস
|
১টি
|
18
|
পণ্যের গ্যারান্টি কার্ড
|
১ কপি
|

 আপনার বার্তাটি 20-3,000 টির মধ্যে হতে হবে!
 Bengali